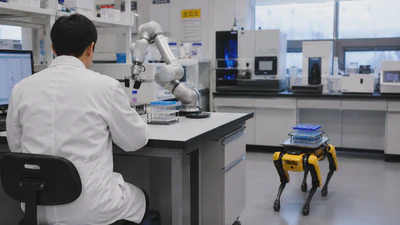
정밀 로봇 제어, 시료 운반, 자동 분석과 폐루프 실험을 연결하는 자율실험실 시스템을 개발합니다.
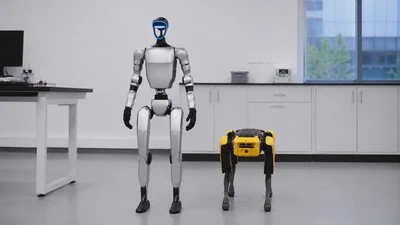
로봇 비전과 언어 이해, 이동 및 제어를 통합한 사족보행 및 휴머노이드 VLA 모델을 개발합니다.